2. 硬件说明
2.1 物理接口
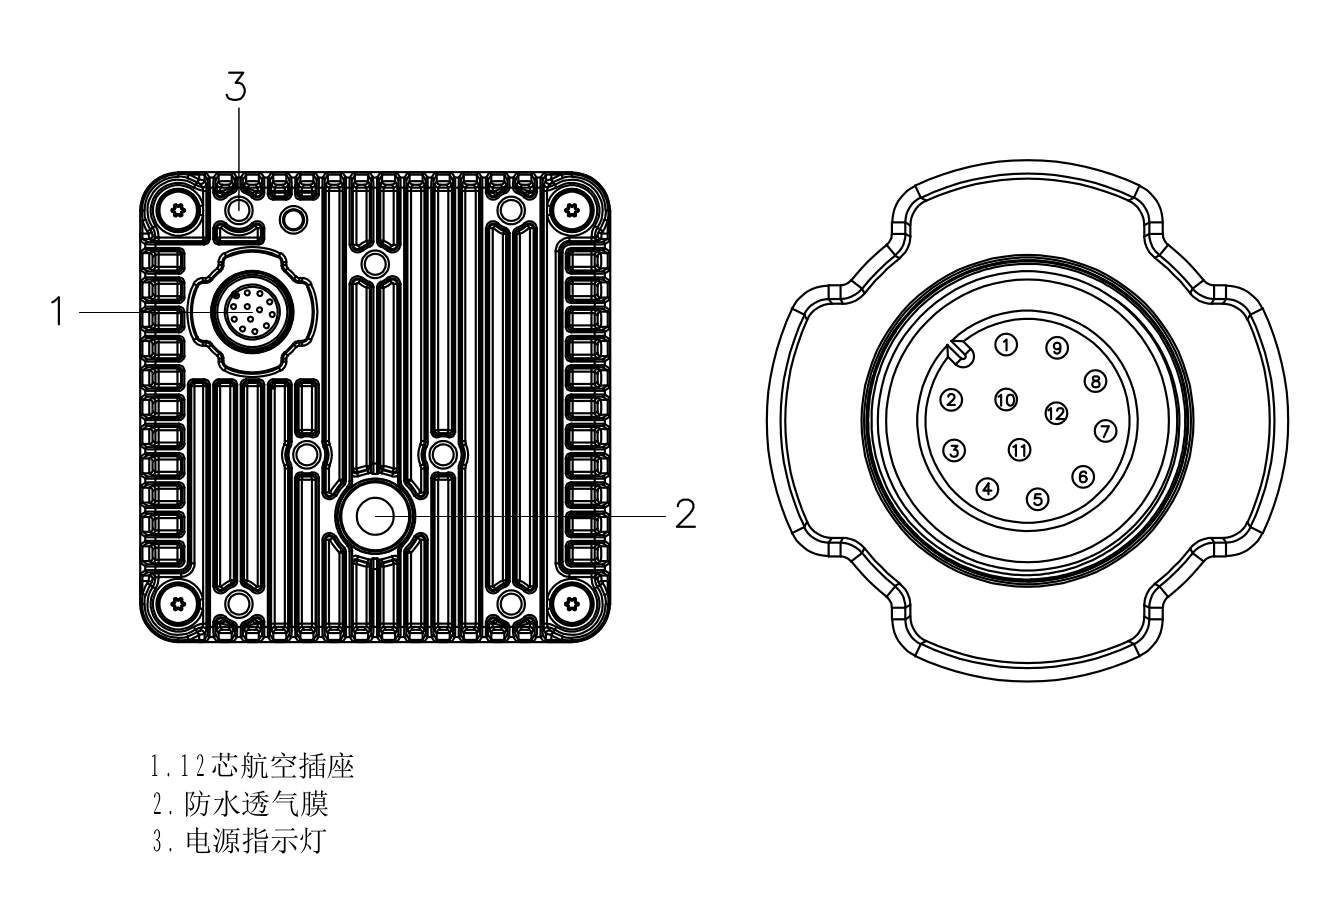
Odin1 Lite 仅有一个航插接口,通过随机配件 电源数据一分二航插线 同时实现供电与数据传输:
| 序号 | 接口类型 | 线缆 | 功能描述 |
|---|---|---|---|
| 1 | 航空插头(机端) | 电源数据一分二航插线 | 同时承担供电 + 千兆以太网数据传输 |
| 2 | DC 头(线端) | 5.5×2.1mm DC 公头 | 接 12V/2A 适配器 |
| 3 | RJ45(线端) | 千兆以太网 | 接 PC 网口或交换机 |
2.2 接口定义
Odin1 Lite 采用 12 芯航空插座,同时承担供电、千兆网口与外部同步信号,管脚线序如下:
| 管脚 | 信号 | 属性 | 功能 |
|---|---|---|---|
| 1 | DC+ | 数据 | 千兆网口信号 |
| 2 | VIN | Power | 供电正极 |
| 3 | DB− | 数据 | 千兆网口信号 |
| 4 | DB+ | 数据 | 千兆网口信号 |
| 5 | DD+ | 数据 | 千兆网口信号 |
| 6 | DD− | 数据 | 千兆网口信号 |
| 7 | DA+ | 数据 | 千兆网口信号 |
| 8 | DA− | 数据 | 千兆网口信号 |
| 9 | DC− | 数据 | 千兆网口信号 |
| 10 | GPIO_OUT | GPIO | 外部同步触发信号输入 |
| 11 | GND | Power | 供电负极 |
| 12 | FSYNC_OUT | GPIO | 同步触发信号输出 |
千兆网口采用 4 对差分线:DA±、DB±、DC±、DD±,对应 1000BASE-T 标准。
2.3 核心部件
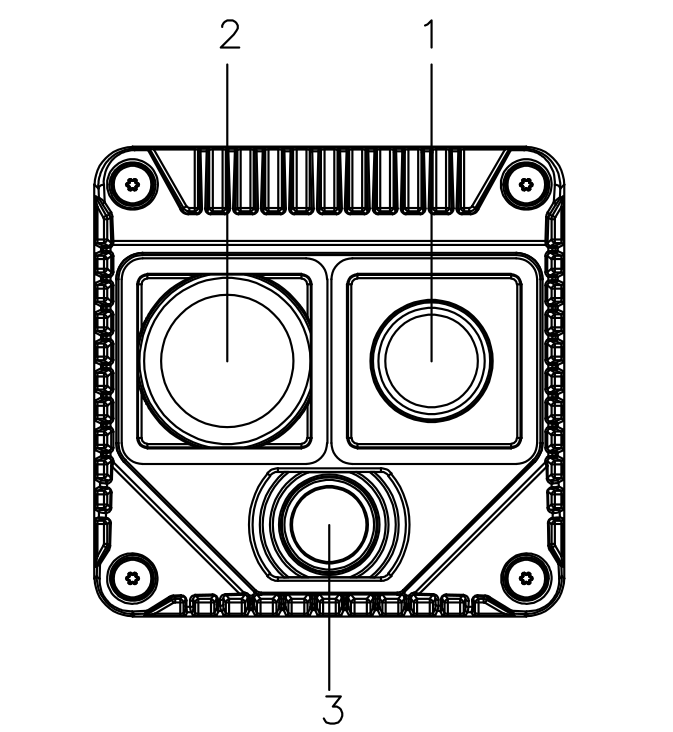
| 序号 | 部件 | 说明 |
|---|---|---|
| 1 | 激光发射端(TX) | dToF TX |
| 2 | 激光接收端(RX) | dToF RX |
| 3 | RGB 相机 | 1280×1088 |
2.4 IMU 位置关系
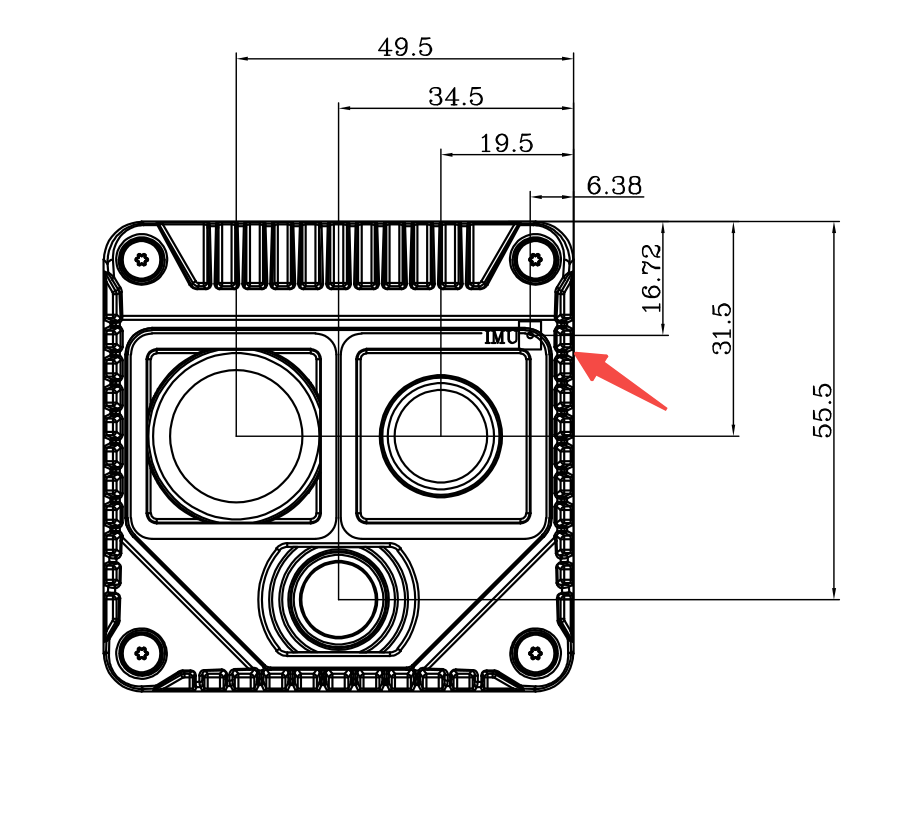
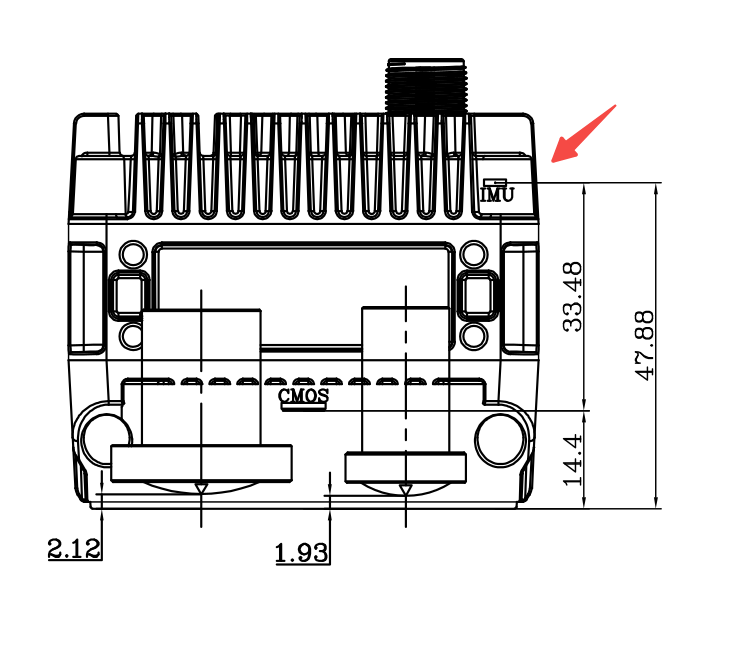
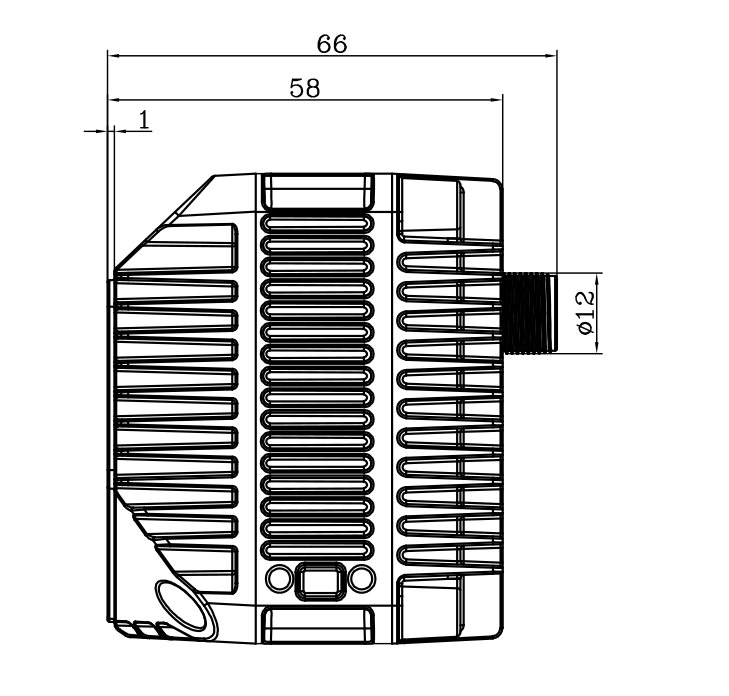
说明:IMU 与 Body_base_link 为同一物理位置,仅命名不同。以下图纸展示 IMU 在设备外壳内部的安装位置及与各传感器之间的空间关系。
| 正视图 | 侧视图 | 俯视图 |
|---|---|---|
 |  |  |
| 项目 | 说明 |
|---|---|
| IMU 位置 | IMU 位于设备内部,紧固于主结构件上,与 LiDAR 光学中心及 RGB 相机(CMOS)处于同一刚体结构 |
| Body_base_link 坐标系 | IMU 坐标系即 Body_base_link 坐标系,原点位于 IMU 芯片几何中心 |
| 与外壳关系 | IMU 紧固于设备主结构件上,外壳变动不影响 IMU 与 LiDAR / 相机之间的外参 |
| 安装方向 | 设备支持任意方向安装,IMU 会自动校准到重力系 |
2.5 网络参数
| 项 | 值 | 备注 |
|---|---|---|
| 设备出厂 IP | 192.168.1.251 | 支持修改 |
| 通信协议 | UDP(数据)+ HTTPS / mTLS(文件传输) | 端口 60000–60010、59000–59005、8080 |
| HTTP Dashboard | http://192.168.1.251:8080 | 设备状态 / 标定 / OTA / 网络配置 |