5. 数据输出
5.1 坐标系定义
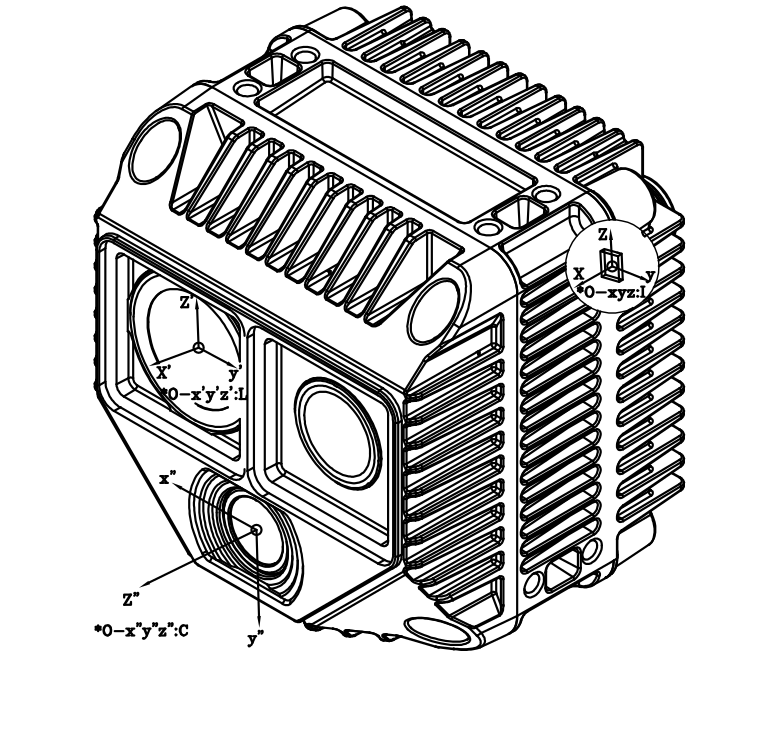
Odin1 Lite 直角坐标的定义如下图所示,I 为 IMU(即 Body,二者为同一物理位置,仅命名不同)坐标系,L 为点云坐标系,C 为相机坐标系。
5.2 外参描述
外参符号说明
下面使用 $\mathbf{T}^{\text{A}}_{\text{B}}$ 来表示坐标转换,具体含义为:
\[\mathbf{P}_{\text{A}} = \mathbf{T}^{\text{A}}_{\text{B}} \cdot \mathbf{P}_{\text{B}}\]其中 $P_A$ 和 $P_B$ 分别表示物体在 A 坐标系和 B 坐标系下的坐标。
Camera - LiDAR
外参 $\mathbf{T}^{\text{camera}}_{\text{lidar}}$ 不同机器存在差异,请在驱动程序启动后,在 config/calib.yaml 中获取(Tcl_0),具体信息请查看驱动。
Body - LiDAR
说明:此处的 Body 即原来的 IMU,仅命名(表述)不同,实际对应同一个物理位置。
Body(原 IMU)到 LiDAR 的外参 $\mathbf{T}^{\text{body}}_{\text{lidar}}$(标定文件中的 body_T_lidar)如下:
其他
- 如需 Camera 到 Body 的外参,请根据上述自行计算。
5.3 内参说明
内参主要讨论相机内参,LiDAR 内参不考虑。
5.3.1 Odin1 Lite 相机内参
- 获取内参的方法:
- 方式一(运行时):驱动启动后会从设备拉取标定文件并保存到
~/catkin_ws/src/ros_driver/config/camera_calib_<SN>.yaml,每台设备各异。 - 方式二(ROS 服务):运行
ros2 service call /manifold/device0/get_calibration odin_ros_driver_rev1/srv/GetCalibration "{}"直接获取 YAML 字符串。实际服务前缀请以启动日志或ros2 service list为准。 - 方式三(HTTP Dashboard):浏览器访问
http://192.168.1.251:8080,在 Dashboard → 标定文件管理中下载。
- 方式一(运行时):驱动启动后会从设备拉取标定文件并保存到
# O1L-P040100047
cam_num: 1
img_topic_0: /camera/rgb
Tcl_0: [
  0.01814, -0.99980, -0.00813, 0.00579,
  -0.00071, 0.00812, -0.99997, -0.03109,
  0.99984, 0.01815, -0.00057, -0.01629,
  0.00000, 0.00000, 0.00000, 1.00000
]

cam_0_640_544:
        cam_model: FishPoly
        image_width: 640
        image_height: 544
        k2: 3.9309765393149745e-02
        k3: 1.5817608030575755e-01
        k4: 5.8836988291029024e-01
        k5: -8.2827749950756613e-01
        k6: 3.8543134263557260e-01
        k7: -6.3564147672175983e-02
        p1: 0.
        p2: 0.
        A11: 2.3172737533779440e+02
        A12: -4.1424461677121709e-02
        A22: 2.3167070553813502e+02
        u0: 3.1331230979976016e+02
        v0: 2.7959256780073559e+02
        isFast: 0
        numDiff: 3000
        maxIncidentAngle: 120

cam_0_1280_1088:
        cam_model: FishPoly
        image_width: 1280
        image_height: 1088
        k2: 3.9309765393149745e-02
        k3: 1.5817608030575755e-01
        k4: 5.8836988291029024e-01
        k5: -8.2827749950756613e-01
        k6: 3.8543134263557260e-01
        k7: -6.3564147672175983e-02
        p1: 0.
        p2: 0.
        A11: 4.6345475067558880e+02
        A12: -8.2848923354243417e-02
        A22: 4.6334141107627005e+02
        u0: 6.2662461959952032e+02
        v0: 5.5918513560147119e+02
        isFast: 0
        numDiff: 3000
        maxIncidentAngle: 120
5.3.2 相机模型描述
Odin1 Lite RGB 相机模型与内参
本文档描述 Odin1 Lite RGB 相机的投影模型及内参参数,供工程参考。
1 相机投影模型
Odin1 Lite RGB 使用多项式鱼眼投影模型描述大视场成像。去畸变后,该模型可简化为标准针孔模型。
2 多项式鱼眼模型
2.1 投影公式
给定相机坐标系下的三维点 $\mathbf{P_c} = (X, Y, Z)^T$,计算入射半径:
\[r = \sqrt{X^2 + Y^2}\]计算入射角:
\[\theta = \arccos\left(\frac{Z}{\sqrt{X^2 + Y^2 + Z^2}}\right)\]多项式径向映射:
\[\theta_d = \theta + k_2\theta^2 + k_3\theta^3 + k_4\theta^4 + k_5\theta^5 + k_6\theta^6 + k_7\theta^7\]投影到畸变平面:
\[x_d = \frac{\theta_d}{r} \cdot X, \quad y_d = \frac{\theta_d}{r} \cdot Y\]2.2 仿射变换
\[\begin{bmatrix} u \\ v \end{bmatrix} = \begin{bmatrix} A_{11} & A_{12} \\ 0 & A_{22} \end{bmatrix} \begin{bmatrix} x_d \\ y_d \end{bmatrix} + \begin{bmatrix} u_0 \\ v_0 \end{bmatrix}\]| 参数 | 说明 |
|---|---|
| k2–k7 | 多项式畸变系数 |
| A11 | X 轴焦距(水平缩放) |
| A12 | 非正交补偿(skew) |
| A22 | Y 轴焦距(垂直缩放) |
| u0, v0 | 主点坐标 |
2.3 去畸变后的针孔模型
\[u = f_x \frac{X}{Z} + c_x, \quad v = f_y \frac{Y}{Z} + c_y\]2.4 坐标系约定
Odin1 Lite RGB 遵循 OpenCV 相机坐标系:X → 右,Y → 下,Z → 前(右手坐标系)。
2.5 工程注意事项
- 去畸变不改变外参。
- 高精度重投影请使用多项式鱼眼模型。
- 检测、SLAM、融合等算法框架请使用去畸变后的针孔模型。
- 当 $\theta \to 0$ 时可能出现数值不稳定($r \to 0$ 导致除零)。
5.4 数据说明
原始点云(cloud/raw,分辨率 256×192)PointCloud2 字段如下:
| 字段 | 数据类型 | 说明 |
|---|---|---|
x | FLOAT32 | X 轴,单位:米 |
y | FLOAT32 | Y 轴,单位:米 |
z | FLOAT32 | Z 轴,单位:米 |
intensity | UINT8 | 反射率,范围 0–255 |
confidence | UINT8 | 点置信度,范围 0–255,越高越可信。建议阈值:室内场景 4,可通过 confidence_threshold 参数调整 |
offset_time | FLOAT32 | 相对于帧基准时间戳的时间偏移,单位:秒 |
注:当点的
confidence低于confidence_threshold时,驱动会将该点的 x/y/z 置为 0。point_step= 18 字节。
5.5 ROS 话题与服务一览
包名:
odin_ros_driver_rev1,主节点:odin_ros_driver_node,后处理节点:post_process_node。所有话题和服务均带有逐设备前缀
{prefix} = /{topic_prefix}/device{N}/(默认/manifold/device0/)。下表中仅列出后缀部分。ℹ️ 设备型号不再出现在话题/服务路径中;型号与 SN 由
/{topic_prefix}/driver/device_online的 JSON 字段发布。ℹ️ 话题 / 字段名中出现的
imu与本文档所称 Body 为同一概念(同一物理位置,仅命名不同)。
5.5.1 主驱动节点(odin_ros_driver_node)
| 话题后缀 | 类型 | 说明 |
|---|---|---|
cloud/raw | sensor_msgs/PointCloud2 | 原始点云(256×192) |
cloud/slam | sensor_msgs/PointCloud2 | SLAM 点云 |
camera0/compressed | sensor_msgs/CompressedImage | 左 RGB 相机 JPEG 压缩图像 |
camera1/compressed | sensor_msgs/CompressedImage | 右 RGB 相机 JPEG 压缩图像(仅在双目设备有效) |
gray | sensor_msgs/Image | 灰度图像(mono8) |
imu | sensor_msgs/Imu | IMU(加速度 + 角速度) |
odometry_lf | nav_msgs/Odometry | 低频里程计(含位姿协方差) |
odometry_hf | nav_msgs/Odometry | 高频里程计(含位姿协方差) |
此外,主驱动还会在驱动级命名空间 /{topic_prefix}/driver/ 下发布以下话题(不带设备前缀,所有设备共享):
| 话题 | 类型 | 说明 |
|---|---|---|
/{topic_prefix}/driver/device_online | std_msgs/String | 设备上线事件(latched,JSON 含 SN/型号/prefix/IP) |
/{topic_prefix}/driver/device_offline | std_msgs/String | 设备下线事件(latched,JSON 含 SN/型号) |
/{topic_prefix}/driver/resolution_change | std_msgs/String | 分辨率变更事件(latched) |
5.5.2 后处理与功能节点
| 话题后缀 | 类型 | 说明 |
|---|---|---|
camera0/raw | sensor_msgs/Image | 左 RGB 相机解码后图像 |
camera1/raw | sensor_msgs/Image | 右 RGB 相机解码后图像(仅在双目设备有效) |
camera0/undistort | sensor_msgs/Image | 左 RGB 相机去畸变图像 |
camera1/undistort | sensor_msgs/Image | 右 RGB 相机去畸变图像(仅在双目设备有效) |
camera0/rect | sensor_msgs/Image | 校正后左图像 |
camera1/rect | sensor_msgs/Image | 校正后右图像(仅在双目设备有效) |
camera0/camera_info | sensor_msgs/CameraInfo | 校正后左相机内参 |
camera1/camera_info | sensor_msgs/CameraInfo | 校正后右相机内参(仅在双目设备有效) |
cloud/render | sensor_msgs/PointCloud2 | 着色点云(点云 + 图像融合,Lidar 坐标系) |
reprojection/overlay | sensor_msgs/Image | 点云重投影到相机图像的叠加结果 |
pointcloud2depth/depth | sensor_msgs/Image(32FC1) | 稠密深度图,单位米,0 表示无效像素 |
pointcloud2depth/depth_color | sensor_msgs/Image(bgr8) | JET 配色深度图 |
pointcloud2depth/depth_overlay | sensor_msgs/Image(bgr8) | 深度图与相机图像叠加结果 |
ℹ️ Odin1 Lite 为单目 RGB。驱动代码内保留的
camera1/*、stereo/*等双目 / 视差点云相关话题在 Odin1 Lite 上不会发布数据。
5.5.3 点云压缩传输
cloud/raw 与 cloud/slam 的基础话题始终为标准 sensor_msgs/PointCloud2,可直接在 RViz 中订阅。安装压缩插件并重启驱动后,会额外提供 /zlib、/zstd、/draco 压缩子话题:
# ROS2 Humble;请按实际 ROS 发行版替换 humble
sudo apt install ros-humble-point-cloud-transport-plugins
RViz 无法直接显示压缩点云;如需可视化,须使用
point_cloud_transport republish解压为普通PointCloud2。仅使用未压缩点云时无需安装插件。
5.5.4 服务
| 服务后缀 | 类型 | 说明 |
|---|---|---|
get_calibration | odin_ros_driver_rev1/srv/GetCalibration | 获取相机标定 YAML 内容 |
set_sensor_mode | odin_ros_driver_rev1/srv/SetSensorMode | 切换 Sensor Mode(0=HDR / 1=High Peak / 2=Low Peak / 3=Adaptive) |
reset_initial_pose | odin_ros_driver_rev1/srv/ResetInitialPose | 重置 SLAM 初始位姿、地图和因子图 |
get_adaptive_param / set_adaptive_param | GetAdaptiveParam / SetAdaptiveParam | 查询 / 设置自适应模式参数,仅 Adaptive 模式生效 |
get_sync_mode / set_sync_mode | GetSyncMode / SetSyncMode | 查询 / 设置默认时间同步模式;设置后需重启设备 |
get_ptp_sync_status | odin_ros_driver_rev1/srv/GetPtpSyncStatus | 查询 PTP 同步状态、偏移、链路延迟与频率调整 |
restore_default_config | odin_ros_driver_rev1/srv/RestoreDefaultConfig | 恢复设备出厂配置;执行后需重启设备 |
device_mode | odin_ros_driver_rev1/srv/DeviceMode | 设置设备模式(0=Standby / 1=Normal / 2=Upgrade / 3=SLAM / 4=Relocation / 5=ReMap) |
save_map | odin_ros_driver_rev1/srv/SaveMap | 保存闭环地图到主机文件 |
load_map | odin_ros_driver_rev1/srv/LoadMap | 从主机文件加载地图用于重定位或 ReMap |
exploy_map | odin_ros_driver_rev1/srv/ExployMap | 将当前闭环地图导出到主机文件(具体格式由插件实现) |
set_diag_monitor | odin_ros_driver_rev1/srv/SetDiagMonitor | 启用 / 关闭 1Hz 帧率与延迟诊断,并发布 /diagnostics |
set_channel_config / get_channel_config | SetChannelConfig / GetChannelConfig | 批量设置 / 查询主驱动 A 层数据通道开关 |
set_post_process_config / get_post_process_config | SetPostProcessConfig / GetPostProcessConfig | 批量设置 / 查询后处理 B 层开关;服务前缀为 /{topic_prefix}/postprocess/ |
5.6 ROS Driver 获取
Odin1 Lite ROS 驱动:https://git.manifoldtech.cn/manifoldtech-sdk/odin_ros_driver2
Odin1 Lite sdk:https://git.manifoldtech.cn/manifoldtech-sdk/odin-sdk2
详细部署与运行步骤请参见 7. Odin1 Lite 快速启动(Ubuntu)。